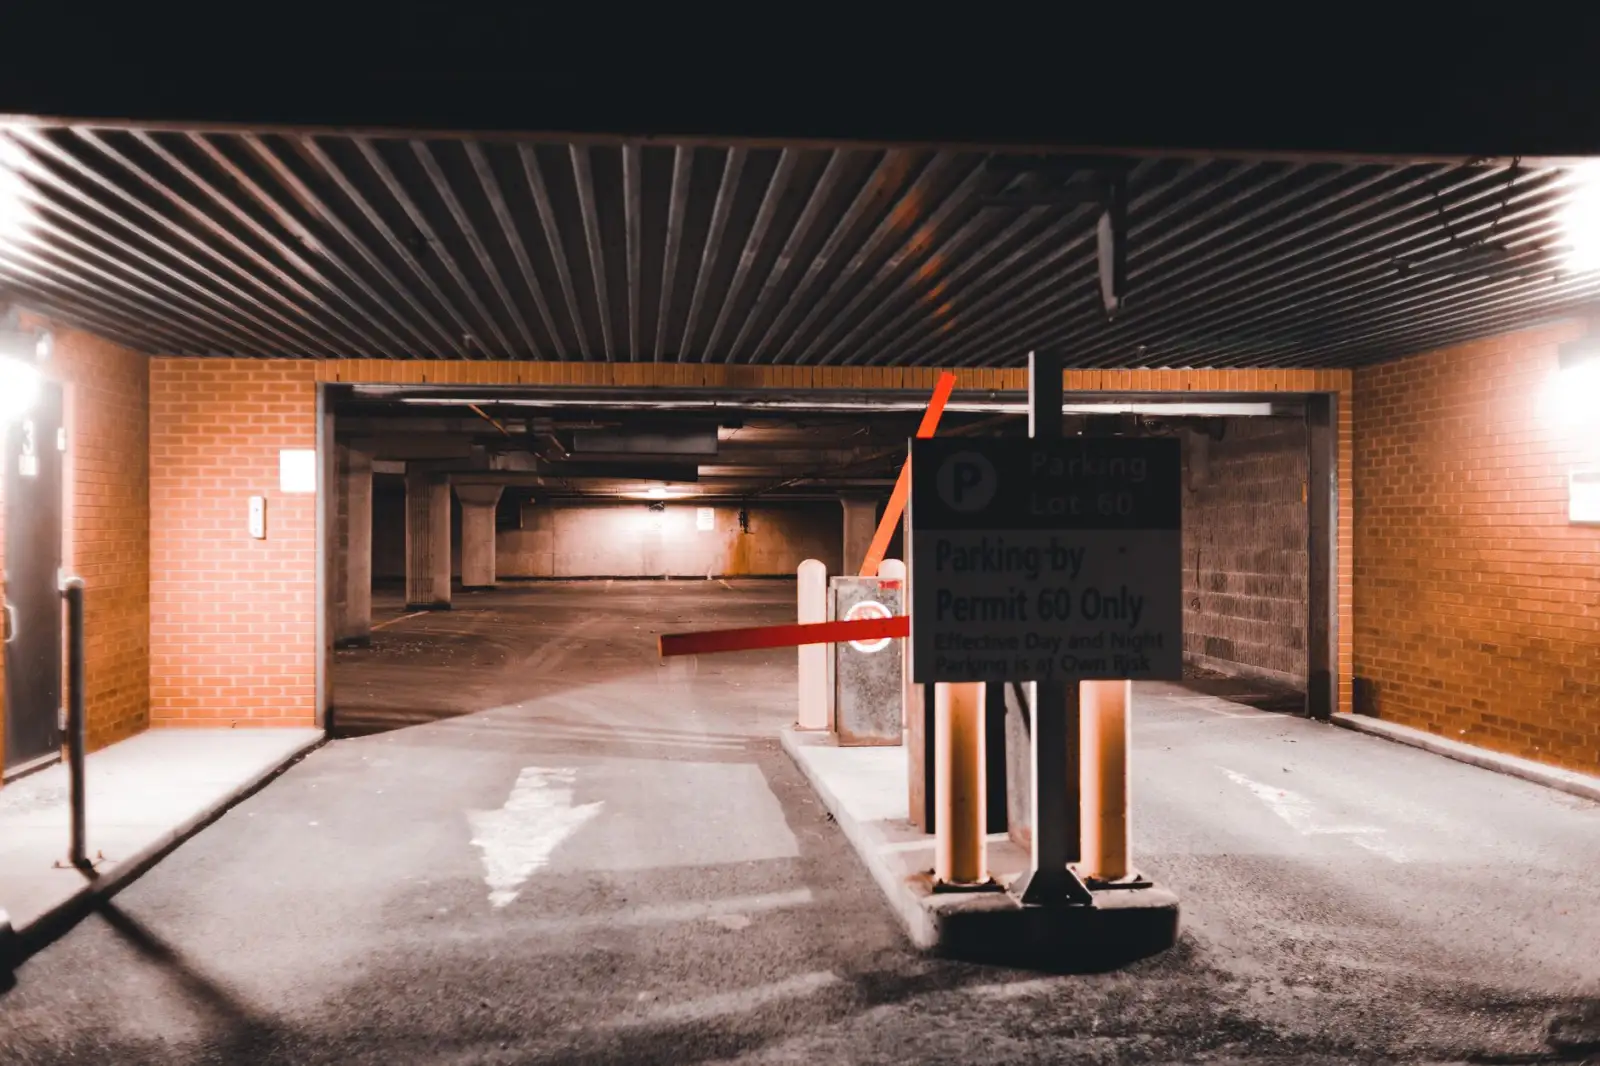
2025年湖北停车场道闸设备技术升级趋势与车牌识别精度提升方案
湖北地区停车场道闸设备在2025年正经历一轮以“感知融合”与“边缘算力下沉”为核心的技术迭代。作为深耕安防设备领域的湖北省霆振服科技有限公司技术编辑,我们注意到,单纯依赖传统线圈触发或单目视觉的方案,已难以满足高流量、复杂光线场景下的通行效率要求。本文将从硬件架构与算法优化两个层面,拆解智能道闸与车牌识别系统的升级路径。
一、道闸控制逻辑与电机驱动方案的演进
新一代智能道闸不再只是“抬杆放行”的简单执行器。2025年的主流趋势是**伺服电机直驱技术**逐步替代异步电机加减速机的组合。前者在启停响应时间上可压缩至0.6秒以内,且具备力矩闭环反馈,能有效抑制落杆时的“点头”震动。对于湖北多雨、温差大的气候,驱动器需支持-20℃至60℃宽温域工作,且防护等级建议不低于IP54。此外,道闸控制板已开始集成**雷达+地感双触发冗余**,当车辆在闸杆下方滞留时,系统能通过防砸雷达的微多普勒特征识别,实现0.3米范围内的精准刹停,这直接关系到停车场设备的耐用性与安全性。

二、车牌识别精度的关键提升:从“看得见”到“看得清”
车牌识别准确率每提升0.5个百分点,对日均千车流的商业综合体意味着少一次人工干预。当前制约精度的瓶颈往往不在算法,而在**图像采集端的动态范围(HDR)与频闪补光协同**。2025年的前端相机普遍采用200万像素、1/1.8英寸靶面CMOS传感器,配合双光谱LED补光灯(白光+红外),在逆光或夜间无光环境下,能将车牌区域的过曝或欠曝像素比例控制在5%以内。具体参数上,建议快门速度固定为1/100秒至1/250秒,并开启多帧融合模式,以抑制运动模糊。
算法侧,我们更推荐采用基于深度学习的端到端识别模型,它直接输出车牌颜色、字符序列及置信度,而非传统的字符分割后识别。针对湖北地区常见的“鄂A”绿牌(新能源)与蓝牌混跑场景,训练集需包含至少10万张本地化样本,尤其要覆盖雨雾天气及水泥反光地面。边缘计算盒子(如RK3588或Jetson Orin平台)的算力应不低于6 TOPS,以保证在200ms内完成从抓拍到道闸抬杆的完整链路。
- 硬件选型:优先选择带偏振镜片的防护罩,减少挡风玻璃反光干扰。
- 安装位姿:相机俯仰角控制在15°-25°,水平偏转角不超过10°,确保车牌在图像中的宽度占比大于120像素。
- 网络稳定性:务必采用有线千兆或Wi-Fi 6 Mesh组网,避免因无线干扰导致车牌识别数据丢包。
三、现场调试的常见坑位与规避策略
不少项目在验收时才发现车牌识别率虚高,但实际运行中却频繁出现“无车牌”或“串号”。这多数源于**触发线位置与道闸落杆逻辑的时序冲突**。地感线圈应埋设在停止线前40-50厘米处,且道闸的“落杆延时”参数需根据相机识别耗时动态调整,建议设定在1.2秒至1.8秒之间。同时,若出入口存在坡度,务必启用相机的“车辆轨迹预测”功能,否则车头抬起瞬间容易导致车牌截断。
另一个隐蔽问题是**夜间强光抑制**。部分现场为了追求画面明亮,将补光灯亮度调至100%,这反而会造成车牌反光溢出的“白板”现象。合理的做法是:照度计实测车牌表面亮度,控制在80-120 lux区间,且补光灯需支持PWM调光,配合摄像机的3D降噪参数联动。
四、关于智能道闸与安防设备联动的思考
当车牌识别系统与道闸控制器、监控平台构成完整闭环时,停车场设备便不再是信息孤岛。例如,通过开放API接口,将识别结果推送至公安或物业安防平台,可实现对特定车辆的布控报警。但要注意,数据交互需遵循《信息安全技术 机动车停车场信息管理系统安全要求》,对车牌号等个人信息进行脱敏处理。在运维层面,建议每月对道闸的齿轮箱润滑状态和相机镜头清洁度做一次巡检,因为灰尘附着是导致识别率缓慢下降的最大元凶。
总体来看,2025年的升级重点并非追逐更高像素或更大算力,而是系统协同的精度与稳定性。无论是智能道闸的电机控制,还是车牌识别算法的泛化能力,都应在真实湖北路况下反复验证。湖北省霆振服科技有限公司建议业主在采购前,务必要求厂商提供同城同类场景的落地案例及连续7天的识别率日志,而非单纯依赖实验室数据。技术迭代的最终目的,是让车主无感通行,让管理者省心省力。