车牌识别停车场设备选型:道闸速度与识别精度如何平衡
日期:2026-09-29
标签:智能道闸,车牌识别,停车场设备,安防设备
在停车场设备选型中,道闸速度与车牌识别精度往往被视为一对矛盾体:追求快速抬杆,可能牺牲识别率;强调精准识别,又可能拖慢通行效率。湖北省霆振服科技有限公司在服务大量商业综合体与社区项目时发现,真正的问题不在于二选一,而在于如何根据场景找到动态平衡点。
一、速度与精度的技术耦合点
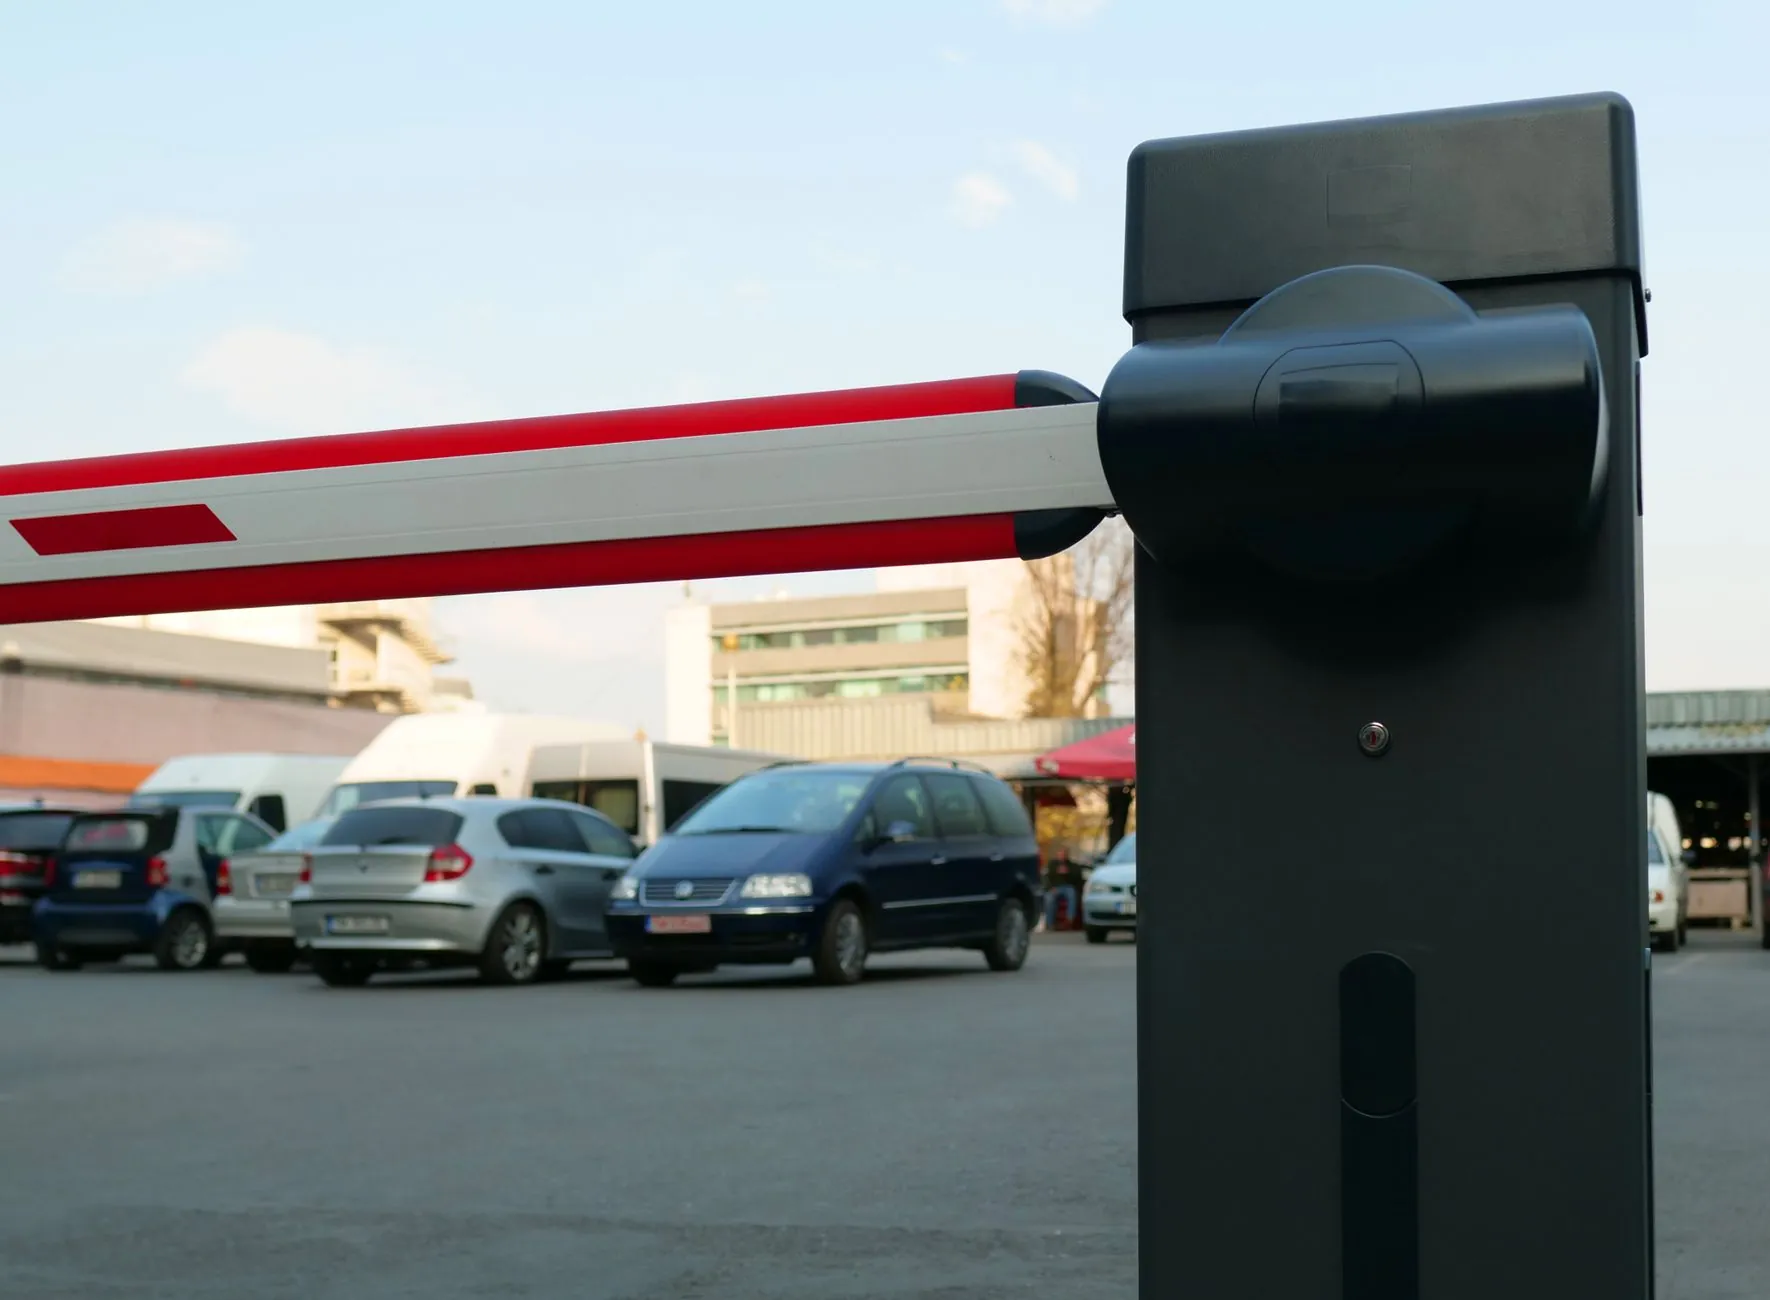
道闸的起落速度通常以秒计量,直流无刷电机可将抬杆时间压缩至0.9秒以内。但速度越快,对车牌识别系统的预处理时间要求越苛刻。识别流程包含图像采集、畸变校正、字符分割与比对,若在道闸抬杆前无法完成,就会出现“车已过、杆未落”的跟车逃费风险。因此,平衡的核心在于识别响应时间与道闸动作时序的匹配设计。
二、分场景选型的三条准则
- 通行流量优先型:日均车流超过2000辆的商场入口,建议选择识别时间≤300ms的车牌识别一体机,配合0.9秒快速智能道闸,并启用“预识别+队列通行”模式,允许前车未完全离场时后车已开始识别。
- 识别容错优先型:老旧小区或雨雪多发地区,车牌污损、逆光、遮挡概率高,应适当放宽道闸速度至1.5-2秒,为识别算法留出多帧融合与二次校验的时间窗口。
- 混合场景:采用双模切换策略,高峰时段切换高速模式,平峰时段启用高精度模式,通过停车场设备管理平台远程下发参数。
关键参数对照表
选型时可重点关注三项指标:识别率(≥99.5%为佳)、识别时间(≤500ms)、道闸起落速度(0.9-1.8秒可调)。三者并非孤立,需结合车道宽度、相机安装高度与补光方案整体评估。例如,相机俯仰角每偏差5°,识别率可能下降2%-3%,此时即便道闸再快,实际通行效率也会被反复倒车拉低。
三、实战案例:某商业体的平衡调优
武汉某商业体地下车库入口原采用1秒道闸与固定阈值识别,高峰时段识别失败率达8%,平均每车倒车1.2次。经调整,将道闸速度放宽至1.3秒,同时优化补光灯角度并启用车牌识别算法的“低置信度二次抓拍”功能,识别失败率降至1.5%以下,整体通行效率反而提升22%。这说明安防设备的效能不是单点极值,而是系统协同的结果。
选型时建议要求供应商提供现场实测数据,而非实验室理想值。道闸速度可调、识别算法支持OTA升级的停车场设备,才能在未来车流变化中保持平衡。湖北省霆振服科技有限公司在方案设计阶段即引入场景化模拟,帮助客户找到速度与精度的最优交汇点。