车牌识别停车场设备选型指南:识别精度与道闸速度如何平衡
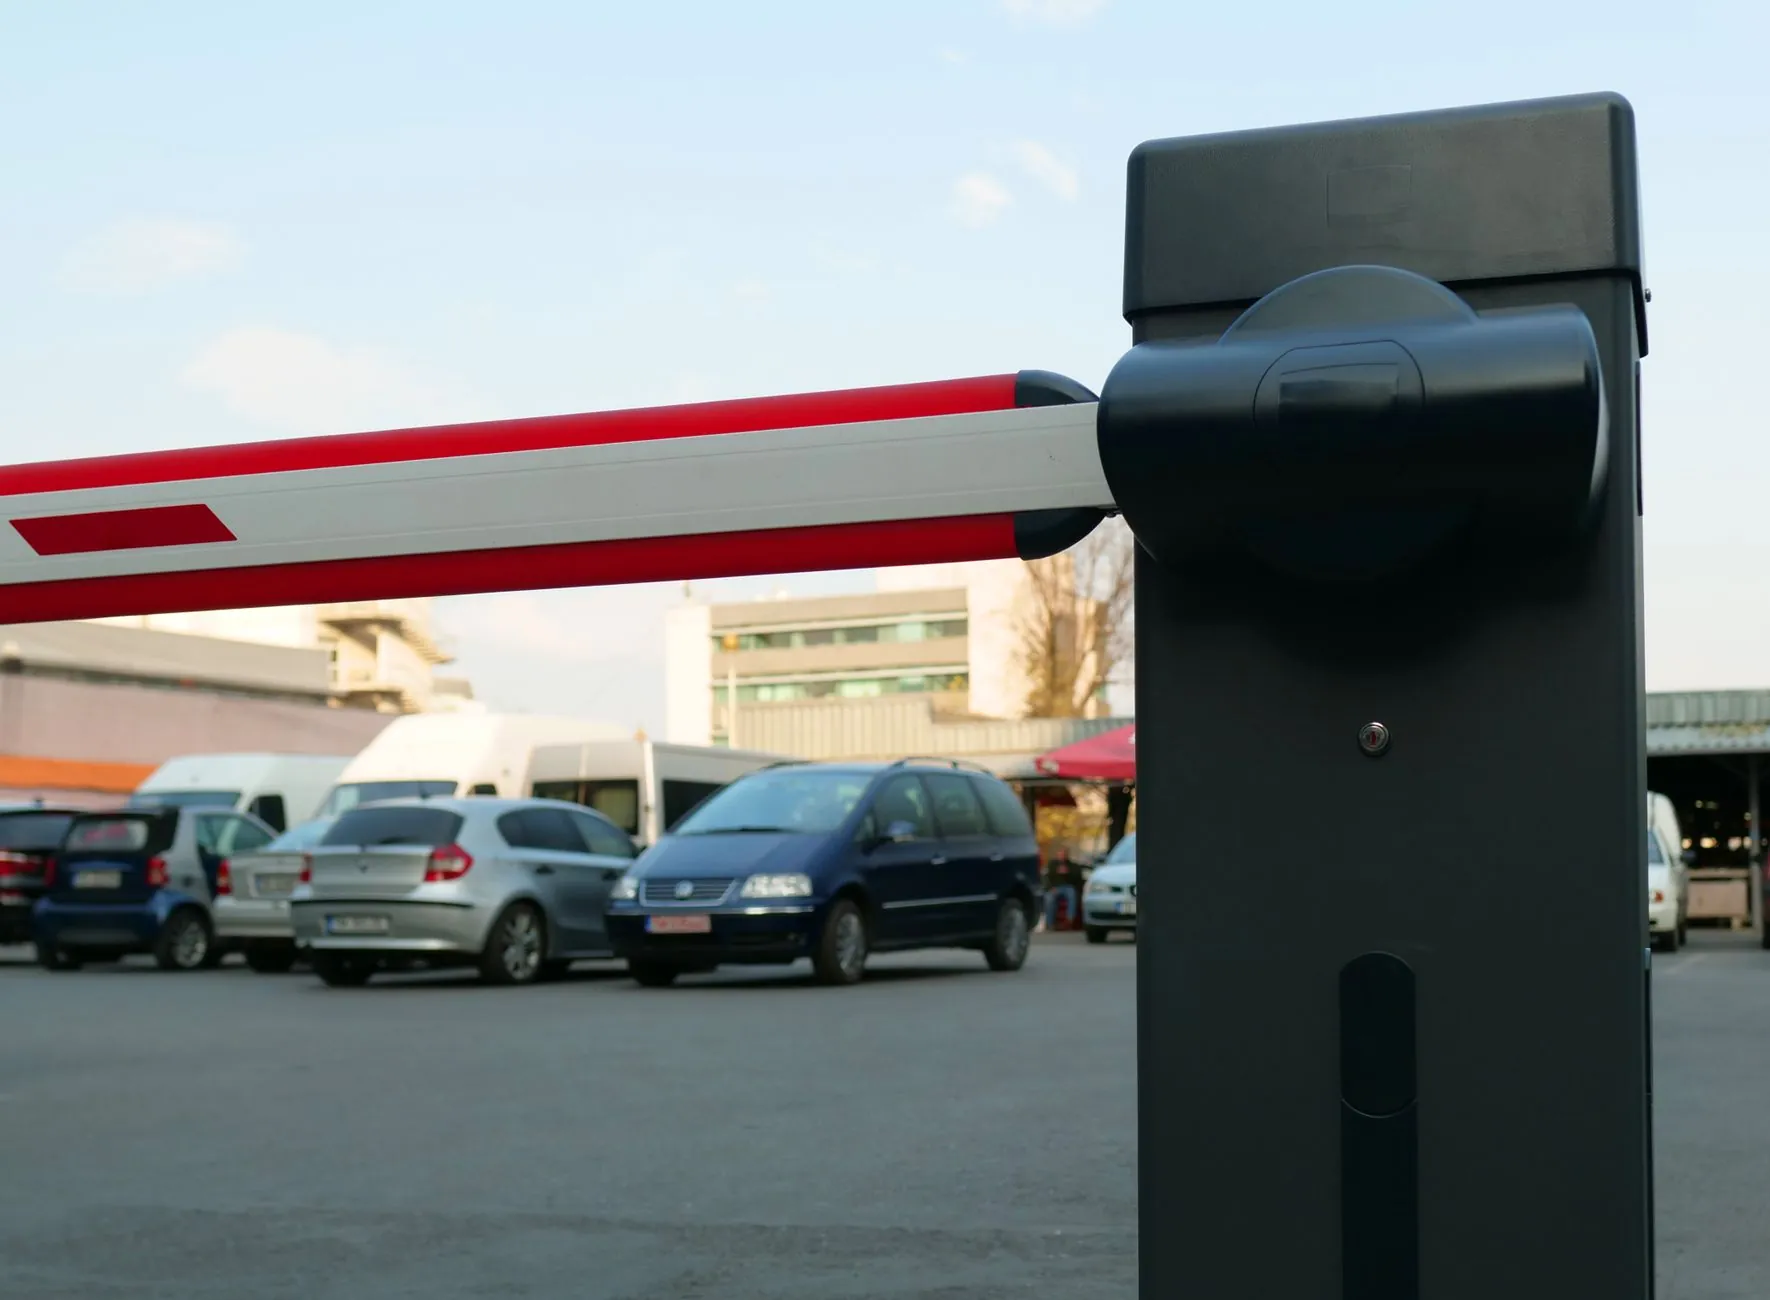
在智慧停车项目落地过程中,很多工程商和物业方都会遇到一个两难问题:把车牌识别的识别率调优后,道闸起落速度却跟不上;反之提升通行效率,又容易出现误识别或跟车逃费。湖北省霆振服科技有限公司在服务大量停车场改造项目后发现,设备选型的核心不在于单项参数堆到最高,而在于识别精度与道闸速度之间的系统匹配。
识别精度与道闸速度的技术耦合关系
车牌识别系统通常由触发单元、成像单元、算法单元三部分组成。当车辆进入触发区域,相机在极短时间内完成抓拍与特征提取,输出车牌号给控制主板,主板再驱动智能道闸抬杆。这里存在一个容易被忽视的时序问题:识别算法越复杂、容错率越高,单帧处理耗时就越长;而道闸速度越快,留给识别确认的窗口期就越短。
以主流500万像素相机为例,白天顺光环境下识别耗时约120-180ms,夜间补光条件下可能升至250ms以上。若道闸起杆时间设为0.9秒,系统需要在前0.3秒内完成识别与决策,否则车辆到达杆下时仍未抬杆,体验就会明显下降。
不同场景下的选型策略
并非所有通道都需要追求极限速度。以下是三类典型场景的配置建议:
- 商业综合体地下车库:车流量大但车速慢,建议识别率优先,道闸速度0.9-1.2秒,配合地感线圈触发,减少跟车误判。
- 住宅小区出入口:业主车为主,可启用白名单快速放行,道闸速度1.5秒左右,识别精度保持99%以上即可。
- 物流园区/高速ETC混合车道:需要高速通行,建议采用视频流识别+提前预判,道闸速度可设为0.6-0.8秒,但必须搭配雷达防砸。
实操中的平衡方法
在实际调试中,可通过三个手段来缓解精度与速度的矛盾。其一是双相机冗余部署,主相机负责识别,辅相机负责校验,降低单点误判率;其二是分时段策略,高峰时段适当放宽置信度阈值,平峰时段恢复严格模式;其三是选择支持硬件加速的识别主板,把算法推理时间压缩到80ms以内。
此外,安防设备之间的联动也至关重要。道闸与地感、雷达、监控的响应延迟若超过200ms,再快的道闸也会被拖慢。建议在选型时要求供应商提供完整的端到端延迟测试报告,而非只看单项参数。
关键参数对比参考
下表为常见配置方案的实测数据区间,供停车场设备选型时参考:
- 标准方案:识别率99.2%,道闸速度1.2s,端到端延迟约450ms
- 均衡方案:识别率99.5%,道闸速度0.9s,端到端延迟约380ms
- 高速方案:识别率98.8%,道闸速度0.6s,端到端延迟约300ms
可以看到,识别率与速度并非线性关系,高速方案往往需要牺牲少量识别冗余来换取通行效率。选择哪一档,取决于车道的实际车流特征和容错成本。
湖北省霆振服科技有限公司在智能道闸与车牌识别系统的集成中,始终坚持先测场景、再定参数的原则。把识别精度和道闸速度放在同一个时序模型里评估,才能让停车场设备真正跑出稳定、高效的通行体验。