智能道闸与车牌识别系统在商业停车场出入口的技术选型要点
商业停车场出入口的通行效率,很大程度上取决于两套系统的配合默契度——智能道闸负责物理执行,车牌识别负责身份判断。很多项目在采购时把注意力集中在摄像头像素上,却忽略了道闸起落速度与识别反馈延迟之间的匹配关系,结果就是识别对了、杆却没及时抬,车主体验依然糟糕。本文从实际工程角度拆解出入口设备的技术选型逻辑。
识别与执行的时间窗口:被低估的匹配问题
车牌识别系统的完整链路包括触发抓拍、图像预处理、字符分割与匹配、结果输出四个环节。主流方案在理想光照下的端到端延迟约200—400ms,而道闸从收到开闸信号到杆体完全抬起,直杆一般需要0.6—1.2秒,曲臂杆和栅栏杆更慢。这意味着如果识别相机与道闸控制器之间没有做时序优化,车主感知到的等待时间会被放大。
选型时要关注两个参数:道闸的起落速度等级和识别系统是否支持预识别。预识别模式下,车辆在进入触发线圈前系统已开始比对,杆体可在车辆到位瞬间启动,整体通行时间能压缩30%以上。
关键硬件的选型维度
道闸:不看广告看扭矩曲线
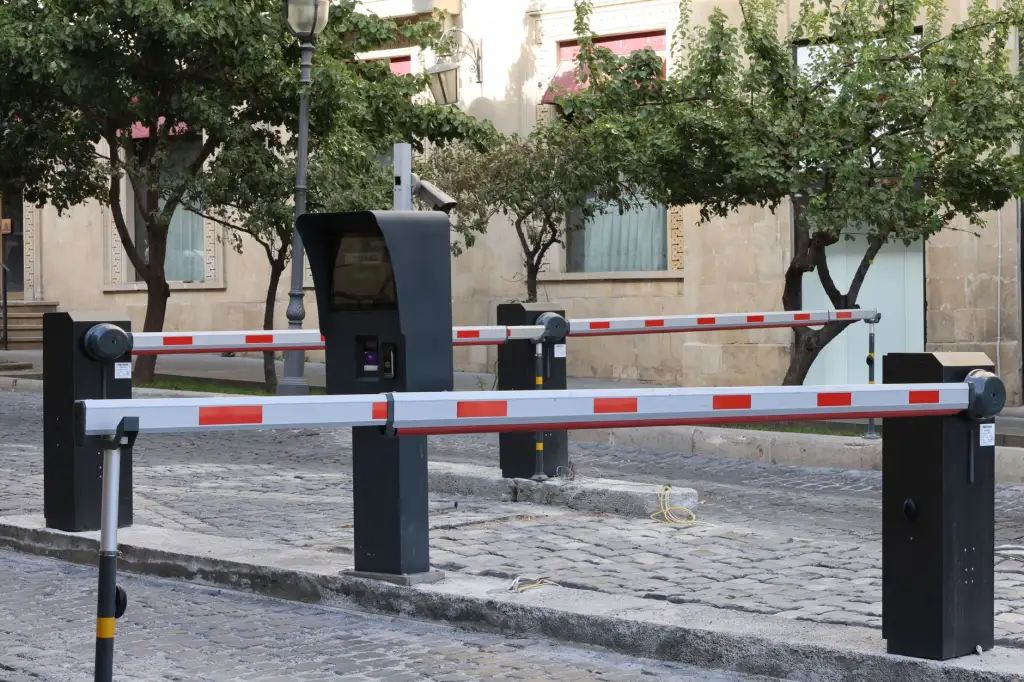
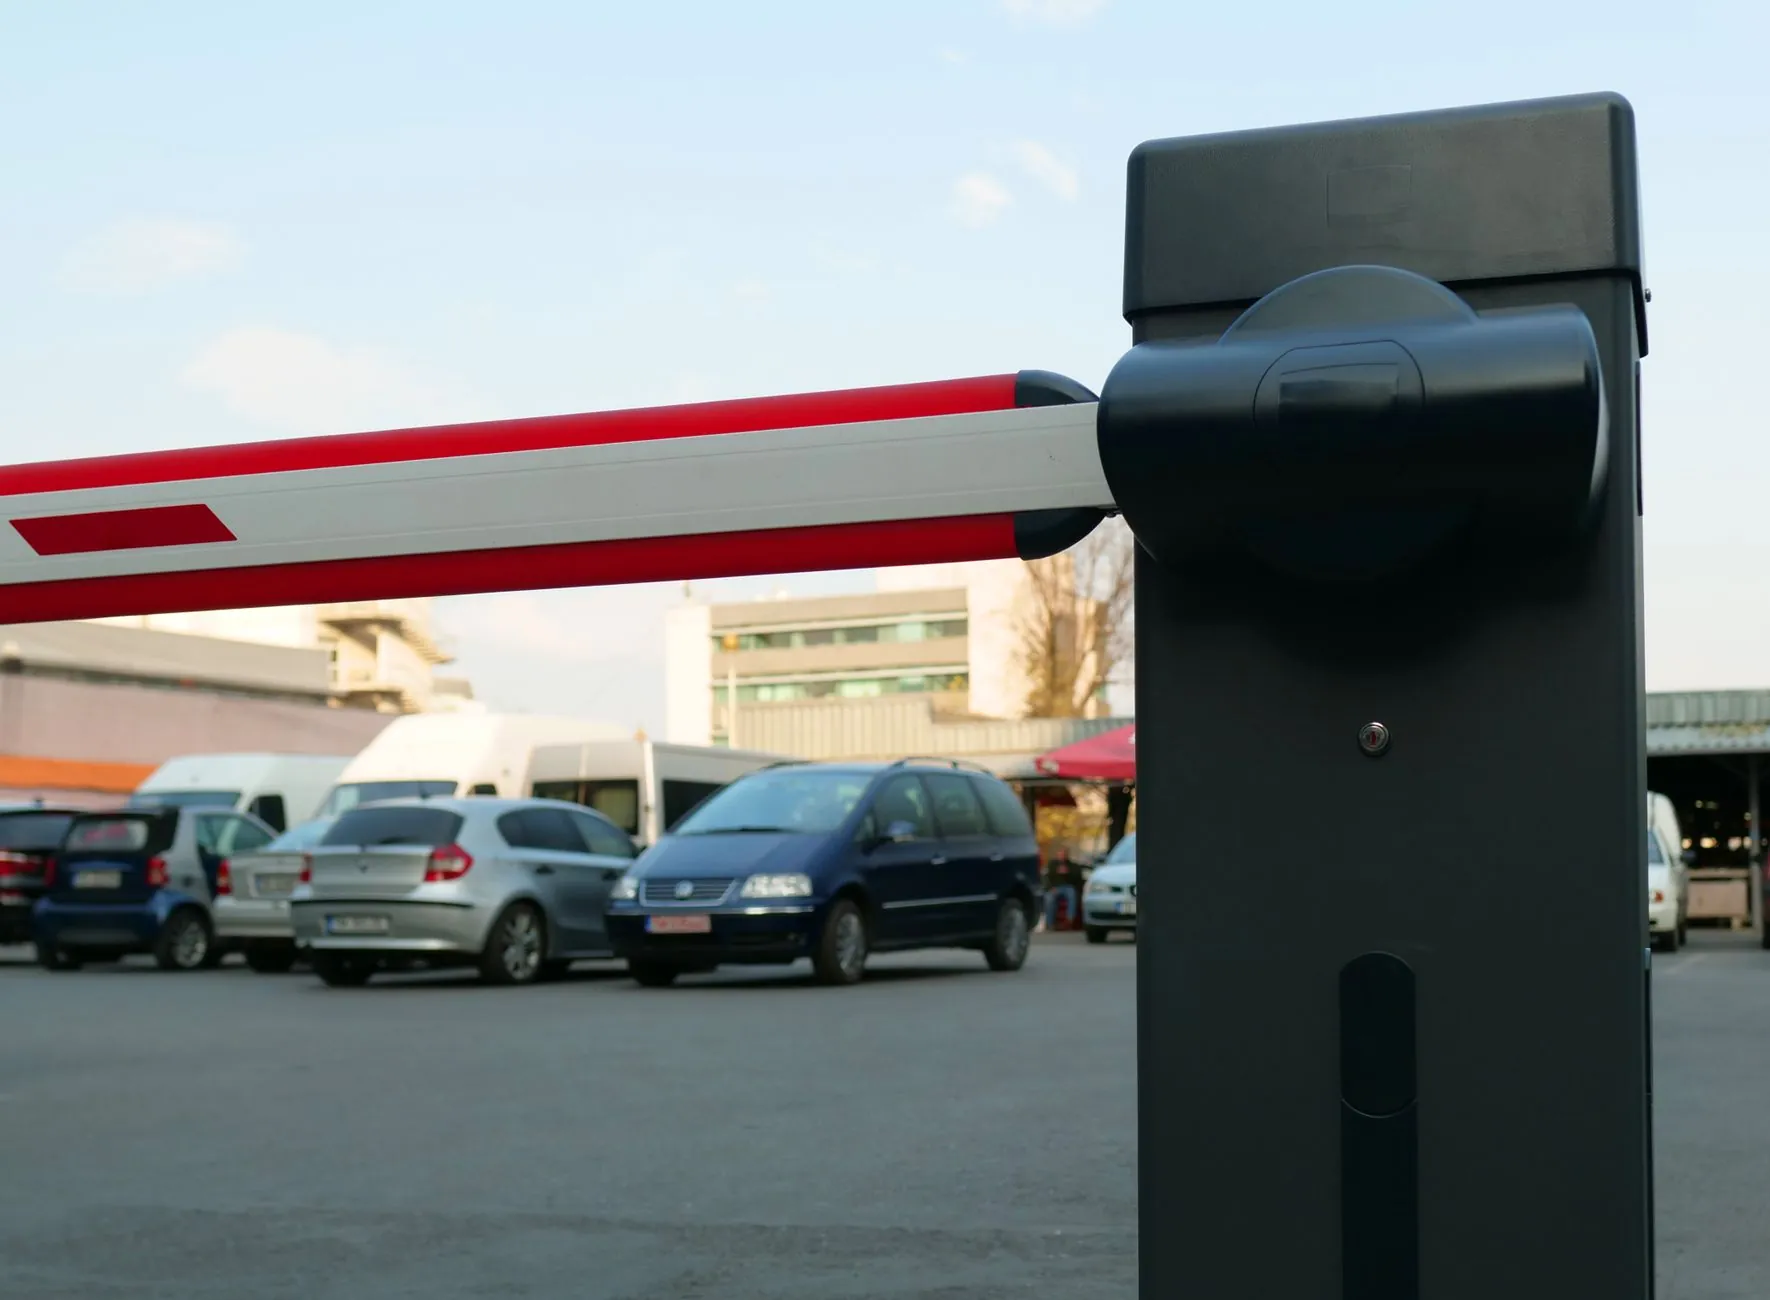
道闸的核心指标不是"几秒杆",而是电机扭矩输出曲线与杆体长度的匹配。3米直杆配0.9秒机型是常见组合,但若出入口有横风或需要加装广告牌,必须核算附加负载对减速机寿命的影响。变频道闸在起落两端做缓加速缓减速处理,机械冲击小,适合车流量大的商业综合体;普通交流电机道闸成本低,但日均起落超过800次的场景下故障率明显上升。
识别相机:补光策略比像素更关键
200万像素足以覆盖3—4米宽的车道,真正拉开差距的是补光方案。商业停车场出入口常见逆光(地下车库出口朝西)和夜间低照度两种极端工况。智能道闸配套的识别单元建议选择支持智能补光调节的机型,能根据环境光实时切换白光与红外模式,避免夜间白光刺眼引发投诉。
另外注意相机安装高度与俯仰角:建议高度1.5—1.8米、俯角15°—20°,车牌在画面中的像素宽度不低于120px,这是保证识别率的基础条件。
实操中的几个配置建议
- 双相机冗余:入口车道宽度超过3.5米时,单相机容易漏识边角车牌,建议主辅双相机方案,识别率可从96%提升至99%以上
- 地感线圈与视频触发并用:纯视频触发在雨天和夜间误触发率偏高,线圈触发稳定性更好,两者结合可降低误开闸风险
- 道闸与安防设备联动:出入口停车场设备应预留继电器输出接口,便于与监控、报警等安防设备做联动逻辑
不同方案的数据对比参考
以某商业综合体地下车库入口(双车道、日均车流1200辆次)的实测数据为例:
- 普通交流道闸+200万像素识别:平均通行时间约4.2秒,高峰期排队长度8—12辆
- 变频道闸+预识别+双相机:平均通行时间约2.6秒,高峰期排队长度3—5辆
设备采购差价约在30%—40%,但通行效率提升带来的管理人力节省和车主满意度改善,通常在12—18个月内即可摊薄成本差额。
出入口系统的选型本质是时序工程,不是参数堆砌。把识别延迟、道闸响应、触发方式三者放在同一时间轴上核算,再结合车流量和车道条件做冗余设计,才能让智能道闸与车牌识别真正形成合力,而不是各自为战。