车牌识别停车场设备选型指南:如何平衡识别精度与道闸通行效率
很多停车场项目在验收阶段才发现一个尴尬问题:车牌识别准确率标称99%,但高峰期道闸前依然排起长队。症结往往不在算法本身,而在设备选型时没有把识别精度和通行效率当作一对需要协同优化的参数来对待。作为安防设备领域的从业者,湖北省霆振服科技有限公司在多个项目中反复验证过一点——智能道闸、车牌识别、停车场设备三者的匹配度,比单项参数更能决定车场的实际体验。
识别精度不只取决于相机像素
不少采购方把注意力集中在摄像头分辨率上,但真实场景下的识别率受多重因素牵制。车牌识别相机的快门策略、补光方案、安装俯仰角,都会在强逆光、雨雾天或车牌污损时放大差距。一台200万像素的相机如果补光设计合理,实际表现可能优于500万像素但补光粗糙的机型。
更关键的是识别算法的触发逻辑。优秀的车牌识别设备会采用视频流+地感双重触发,避免车辆压线过早或过晚导致的抓拍失败。选型时应要求供应商提供实际场景的连续抓拍日志,而非实验室数据。
道闸通行效率的隐藏瓶颈
道闸的起落速度常被简化为“几秒”,但通行效率还取决于三个环节:
- 识别响应时间:从车辆进入触发区到输出结果,行业优秀水平在200ms以内;
- 道闸机械延迟:从收到开闸信号到闸杆完全抬起,直杆道闸通常在0.9-1.5秒,曲杆或栅栏道闸更慢;
- 防砸逻辑的灵敏度:地感或雷达的复位时间设置过保守,会导致前车刚过、后车已到却无法及时落杆再抬杆。
这三个环节中,任何一处拖后腿,车牌识别再准也白搭。实际项目中,建议把“单车通行周期”作为核心指标,而非单独看识别率或起落速度。
平衡选型的三个实操要点
根据湖北省霆振服科技有限公司在商业综合体、园区和路侧停车项目中的经验,平衡精度与效率可以从以下角度切入:
- 按车道宽度和车流量匹配相机焦距:宽车道用短焦会导致车牌像素不足,窄车道用长焦则容易丢失侧向车牌。一般2.5-3.5米车道推荐6mm镜头,3.5米以上考虑变焦或双相机方案。
- 道闸选型留出速度冗余:日均车流超过800辆的出入口,建议选用0.9秒级直杆智能道闸,并确认其与车牌识别系统的通信协议是否支持直连,减少中间继电器带来的额外延迟。
- 防砸检测方式影响通行节奏:地感线圈响应稳定但施工复杂,雷达检测安装简便但在多车紧跟时需调高灵敏度。混合使用地感+雷达正成为停车场设备的主流配置。
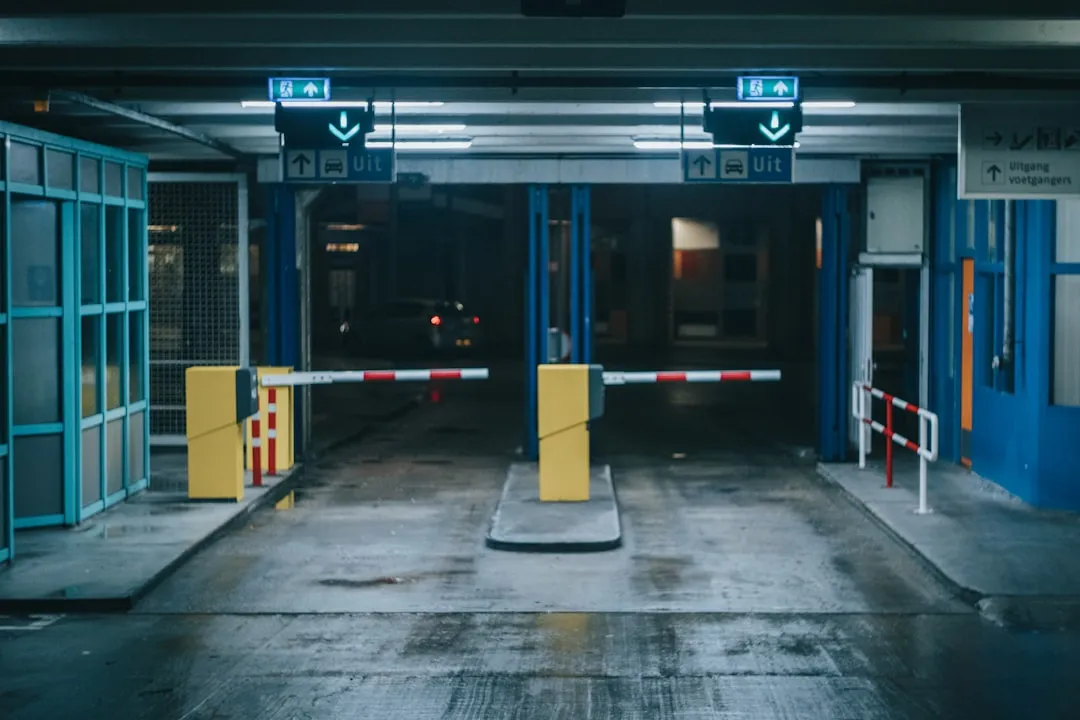
一个典型的园区改造案例:原方案采用某品牌一体机,识别率标称99.2%,但早高峰入口排队超过6辆车。分析发现,问题出在道闸起落速度1.8秒且防砸雷达复位时间设为3秒,导致每辆车实际通行耗时约4.5秒。更换为0.9秒直杆智能道闸并调整雷达复位至1.5秒后,识别率不变,但排队长度降至2辆以内。这说明停车场设备的系统级调优远比堆砌高参数有效。
选型的本质是做减法——明确车场的峰值流量、车道条件、预算边界,再倒推车牌识别与智能道闸的匹配组合。安防设备的寿命通常5-8年,前期多花两天做实际场景测试,比后期改造道闸基础要划算得多。湖北省霆振服科技有限公司建议,在招标阶段就要求供应商提供同类型场景的连续运行数据,把识别精度和通行效率放在同一张表里对比,才不会被单一参数带偏。