智能道闸与车牌识别系统在停车场出入口管理中的技术演进
过去十年,国内停车场出入口管理经历了从"取卡刷卡"到"视频识别"的彻底换代。早期依靠地感线圈配合道闸杆的简单逻辑,如今已演变为集图像采集、深度学习、边缘计算于一体的智能系统。这一变化背后,是智能道闸与车牌识别两项核心技术的持续咬合演进。
从"看得见"到"看得准":识别层的技术爬坡
传统车牌识别依赖模板匹配,遇到污损、倾斜或夜间逆光场景,识别率常跌至70%以下。转折点出现在深度学习模型轻量化之后——基于CNN的检测网络被压缩到边缘计算单元中,可在200ms内完成抓拍、定位、字符分割与比对。目前主流方案对标准蓝牌、绿牌的识别率已稳定在99%以上,黄牌与新能源车牌的适配也日趋成熟。
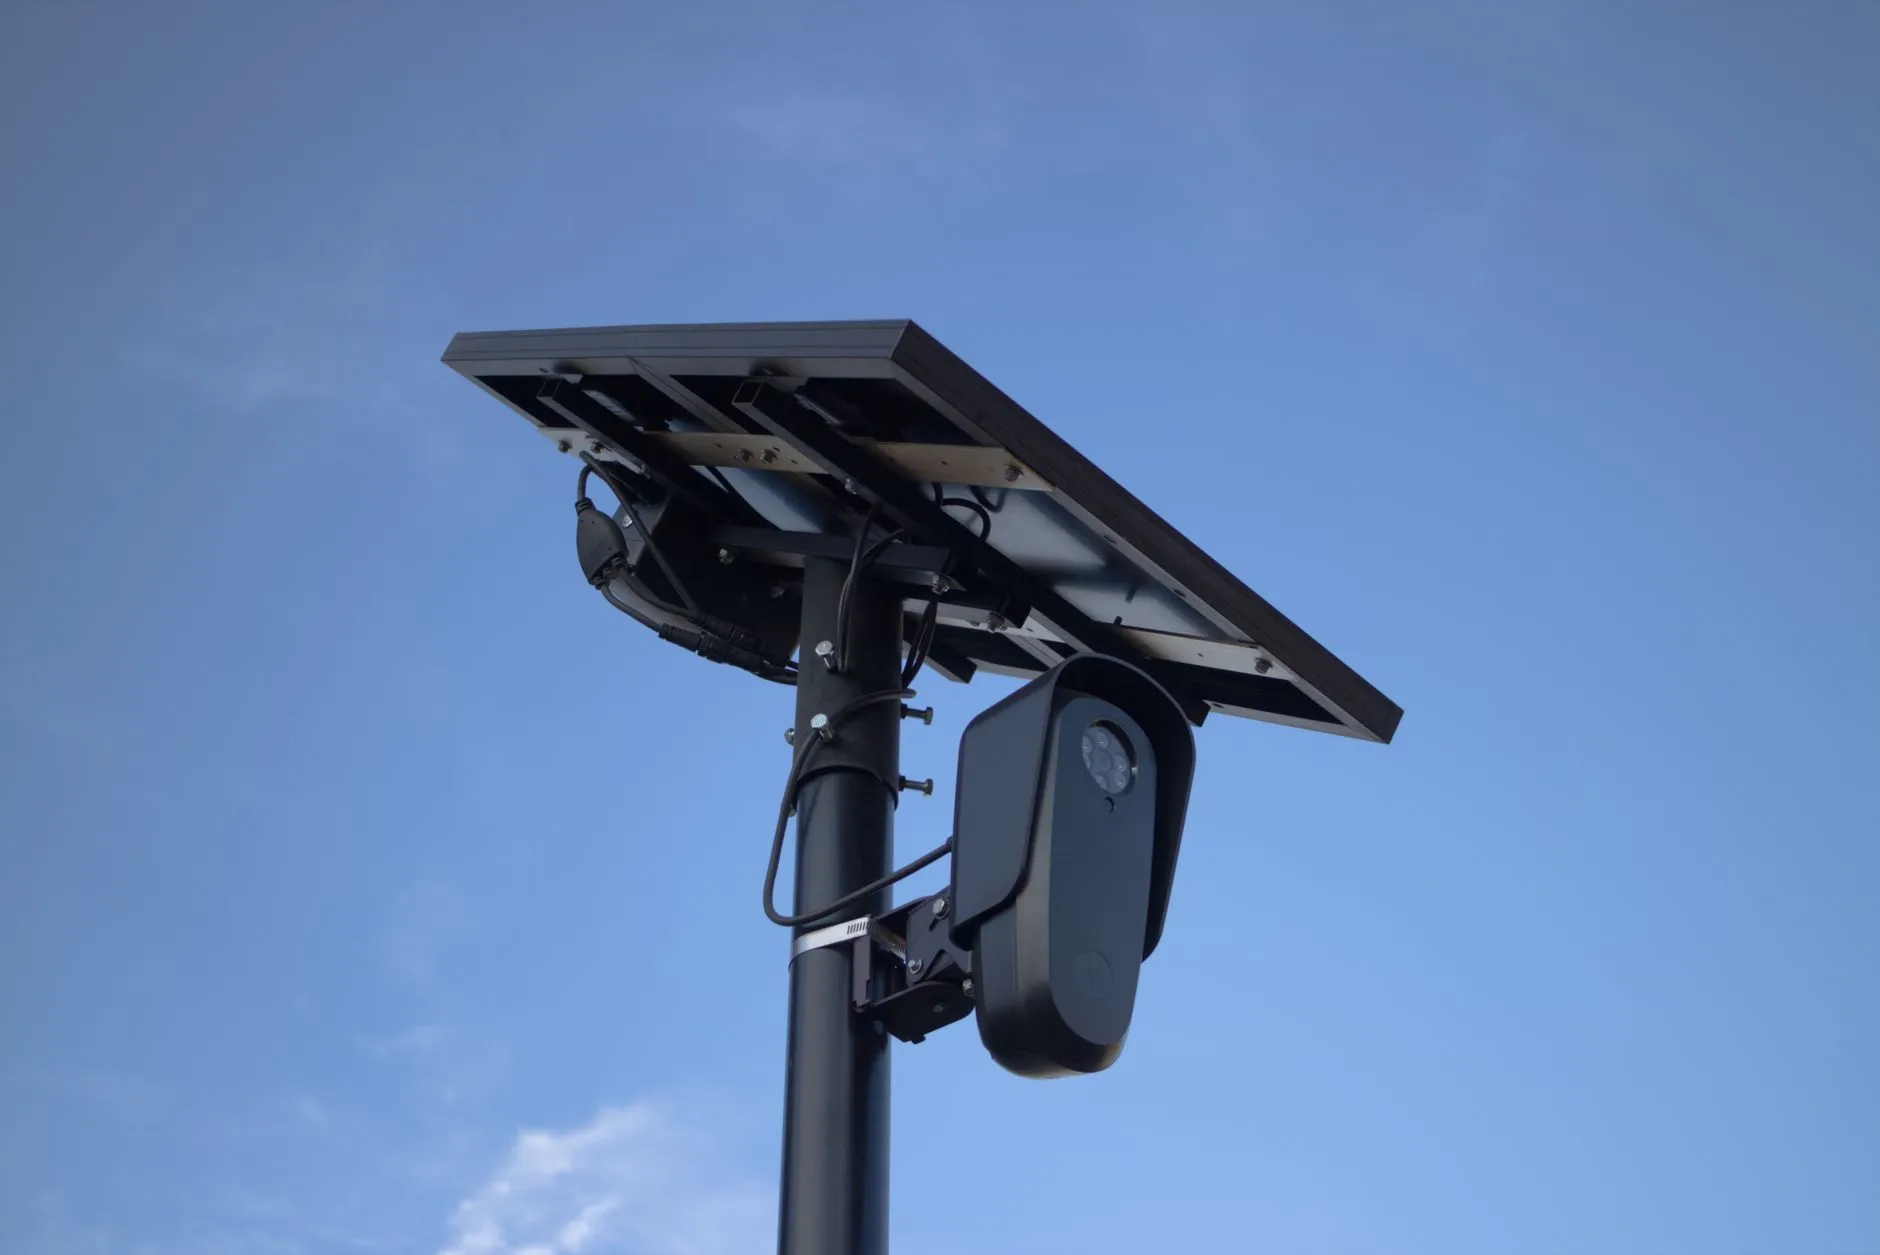
真正拉开差距的,是车牌识别算法对非标准场景的容忍度。例如雨雪天气下的反光抑制、无牌车与临牌车的兜底策略、多车牌同时进入画面时的优先级判定。这些细节决定了系统是"能用"还是"好用"。
道闸本体的机电协同:快与稳的平衡
识别再准,最终执行落点在智能道闸上。当前主流道闸的起落杆时间已从6秒压缩至0.9~1.5秒区间,但速度提升带来一个工程矛盾:杆体惯量增大,对减速机与离合器的寿命构成考验。业内通常采用直流无刷电机配合行星减速结构,在快速起落的同时将噪音控制在60dB以下。
防砸是另一个不能妥协的指标。地感线圈、红外对射、毫米波雷达三种方案各有适用场景——雷达对金属杆体的误触发率更低,正逐步替代部分红外方案。对于停车场设备集成商而言,道闸选型不能只看价格,需核对电机寿命、离合脱杆响应时间与接口协议是否开放。
- 起落速度:0.9~3秒,按车流量与通道宽度匹配
- 防砸方式:地感+雷达双重冗余为当前推荐配置
- 通信接口:RS485与TCP/IP双模,便于接入上层平台
系统级融合:从单点设备到出入口闭环
把识别相机与道闸简单拼装,并不等于一套完整的出入口管理系统。真正影响通行体验的,是相机触发逻辑、道闸开合时序与收费系统之间的协同。例如,相机在车辆压线前完成预识别,道闸提前升杆,车辆无需停车即可通过——这要求安防设备之间具备毫秒级的信号同步能力。
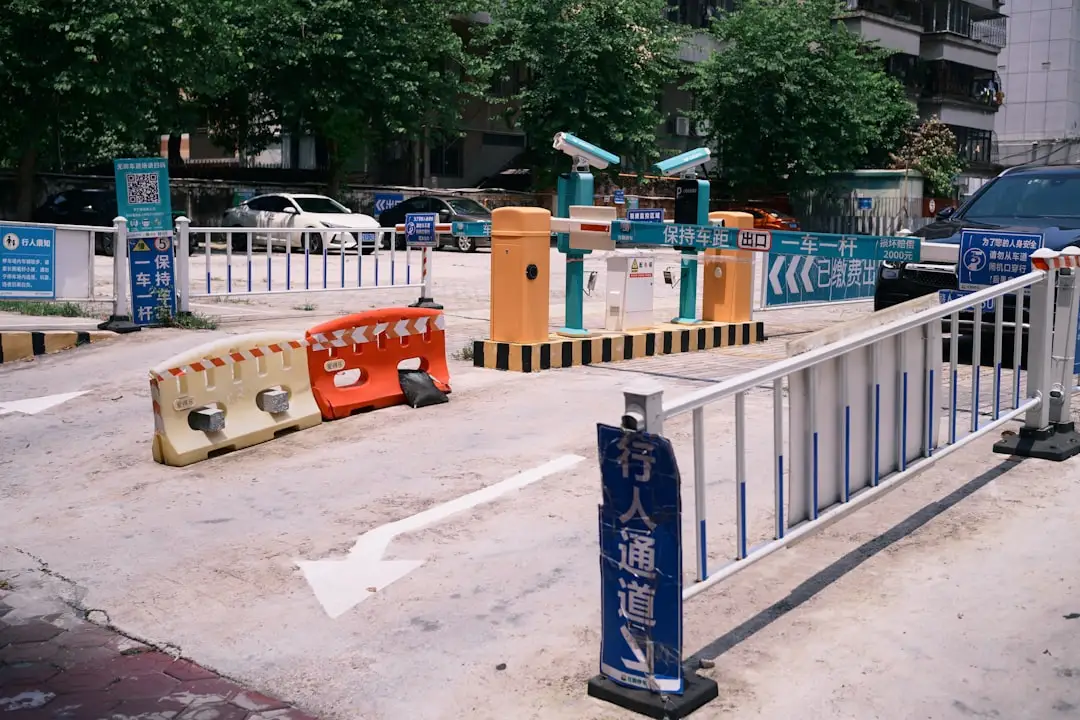
对于商业综合体或医院这类高峰流量场景,建议在出口通道部署双相机冗余识别,并设置"识别失败自动转人工"的降级通道。同时,道闸控制板应保留IO直控接口,防止网络中断导致全场瘫痪。
技术演进的方向已经清晰:识别端向全场景、全车型泛化,道闸端向高寿命、低功耗、模块化发展,系统端则向云端运维与无人值守靠拢。对于运营方来说,选型时把智能道闸、车牌识别、停车场设备与安防设备作为一个整体来评估,远比单点比价更有价值。