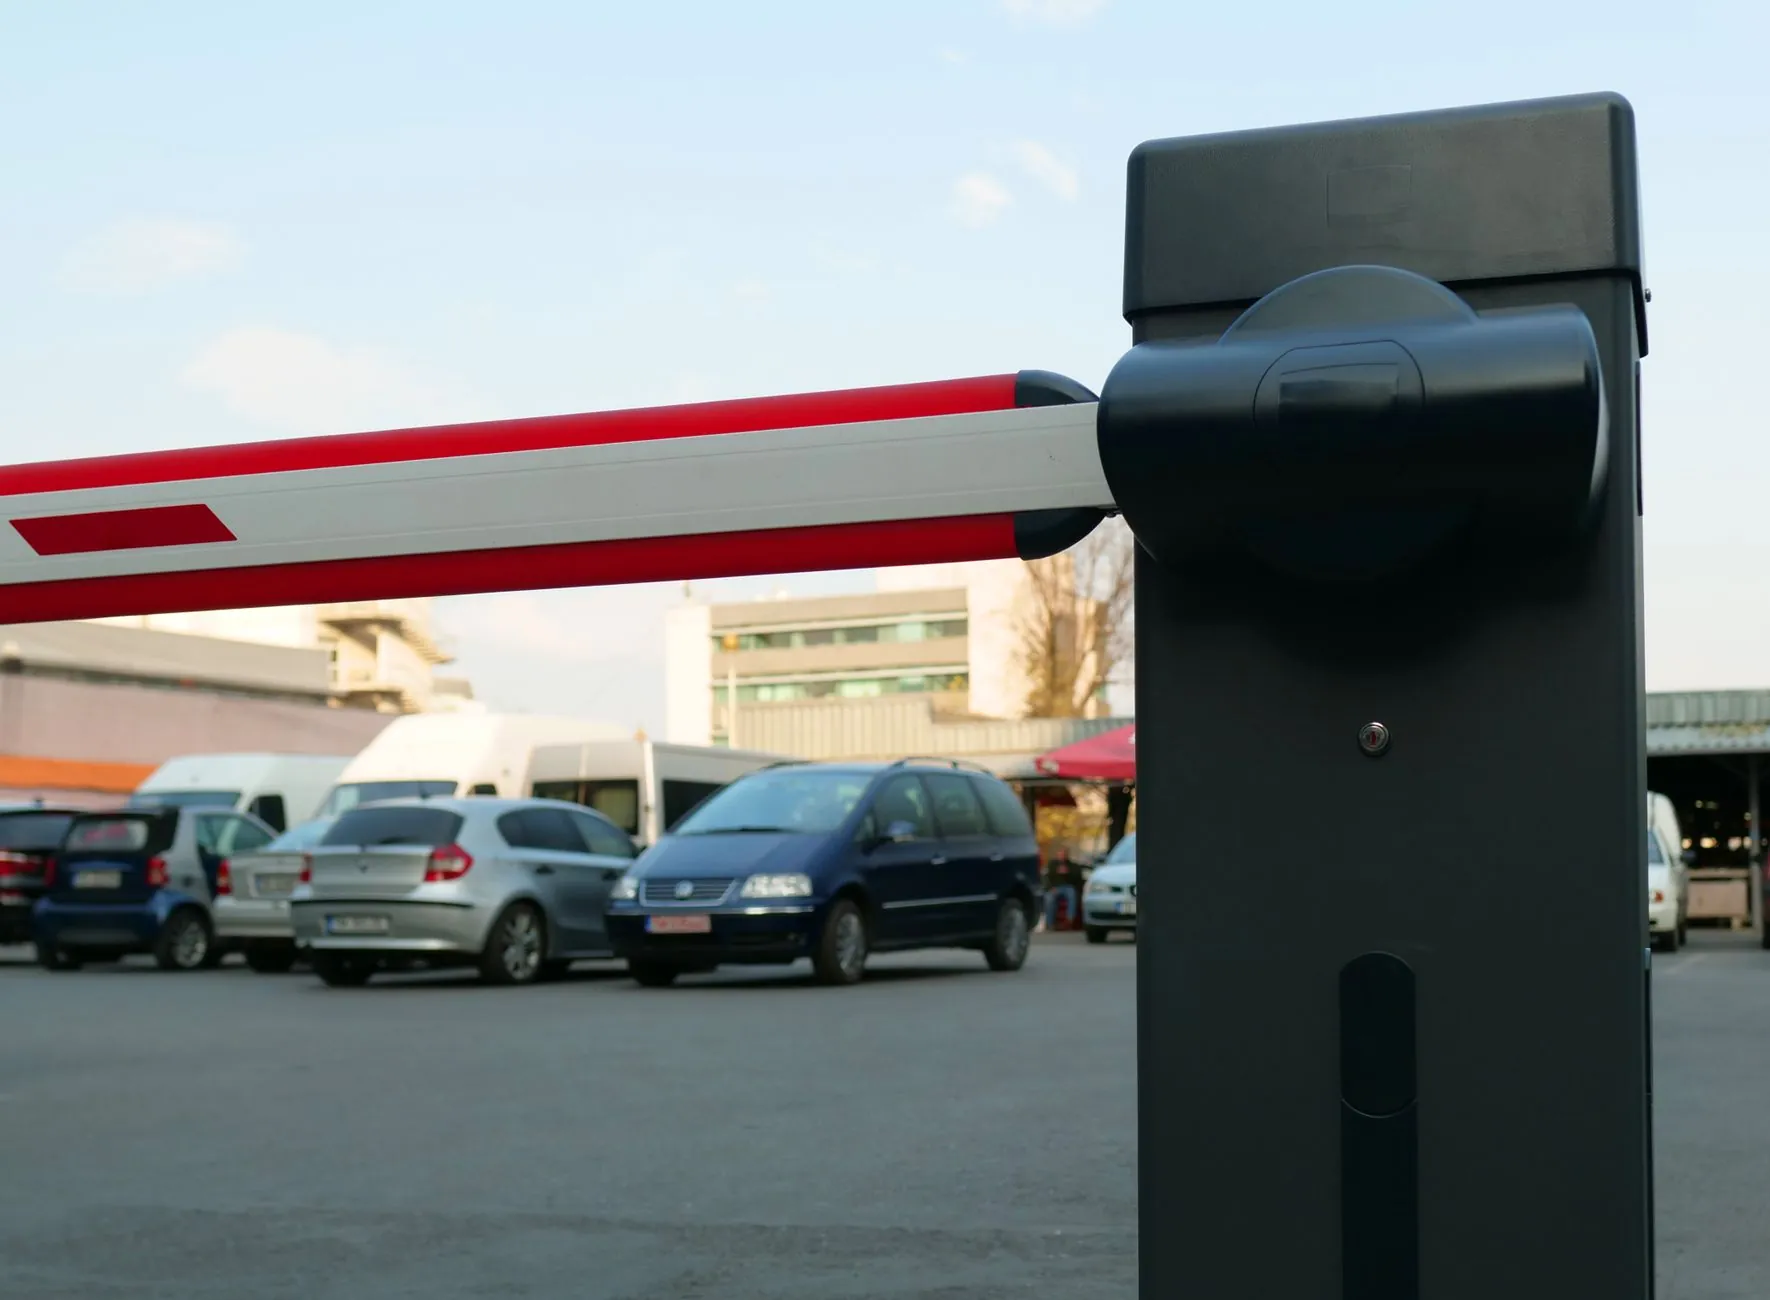
智能道闸与车牌识别系统融合应用的技术要点解析
很多停车场管理者都有过这样的困惑:道闸装了、车牌识别也上了,可高峰期入口还是堵、雨天识别率还是掉、临时车跟车逃费还是防不住。问题往往不在单一设备本身,而在于智能道闸与车牌识别系统之间的联动逻辑没有打通。两者融合不是把相机架在闸机旁边那么简单,涉及触发时序、识别策略、通信协议与异常处理等多个技术层面。
一、行业现状:从"各自为政"到"一体化联动"
早期停车场设备多为拼凑式采购,识别相机、道闸控制器、收费软件来自不同厂商,靠继电器干接点做简单触发。这种方案在车流稀疏时勉强可用,一旦遇到连续来车、逆向车、无牌车,就容易出现"识别到了不抬杆""杆抬了车已过"的错位。近两年,越来越多安防设备厂商转向一体机方案,将识别模组、补光、控制主板集成在同一设备内,联动延迟从数百毫秒压缩到百毫秒级,稳定性明显提升。
不过一体化也带来新问题:不同厂商的协议开放性差异大,后期对接车位引导、反向寻车、无感支付时容易卡壳。选型时需关注设备是否支持标准协议输出,而非只看识别率参数。
二、核心技术:识别与道闸的时序协同
融合应用的关键在于一套可靠的触发—识别—决策—执行闭环。地感线圈或视频虚拟线圈检测到车辆到位后触发相机抓拍,识别模组完成车牌定位、字符分割与比对,结果回传控制主板,主板根据白名单、临停策略或黑名单做出抬杆或拦截决策。这个链条中,有几个技术细节值得关注:
- 触发时序:相机抓拍过早会拍到空车位,过晚则车辆已压线,最佳触发点通常设在地感前沿后 0.3—0.5 米处。
- 补光策略:夜间与逆光场景依赖补光灯,但常亮补光易造成光污染和眩光,宜采用与抓拍同步的频闪补光。
- 防砸逻辑:道闸落杆前需结合地感与雷达双重判断,避免跟车或行人误入时砸车。
- 异常兜底:无牌车、污损车牌应触发人工确认或取卡流程,不能简单放行或死等。
这些细节决定了系统的实际可用性,也是停车场设备选型时容易被忽略的部分。
三、实践方法:部署与调试的落地要点
再好的设备,安装角度不对也白搭。相机安装高度一般控制在 1.5—1.8 米,俯仰角与水平偏角需根据车道宽度现场标定,避免车牌畸变导致字符误识。道闸与相机之间的距离要留出足够的识别缓冲,通常建议 3—5 米,给系统留出决策时间。软件侧则要合理设置跟车判定阈值、重复识别去重窗口,防止同一辆车被反复计费或误判为逃费。
运维层面,建议建立识别失败样本的定期回捞机制,针对雨雪、逆光、污损车牌等典型场景持续优化算法参数,而不是装完就撒手不管。
四、应用前景:向无感通行与数据协同演进
随着无感支付、ETC 融合和云端车牌库的普及,智能道闸正在从"拦车工具"变成"通行数据节点"。识别结果不仅用于抬杆,还可与车位引导、充电桩预约、访客管理打通,形成完整的安防设备生态。对运营方而言,融合系统的价值最终体现在通行效率与逃费率两个硬指标上——把这两点做扎实,技术投入才算真正落地。